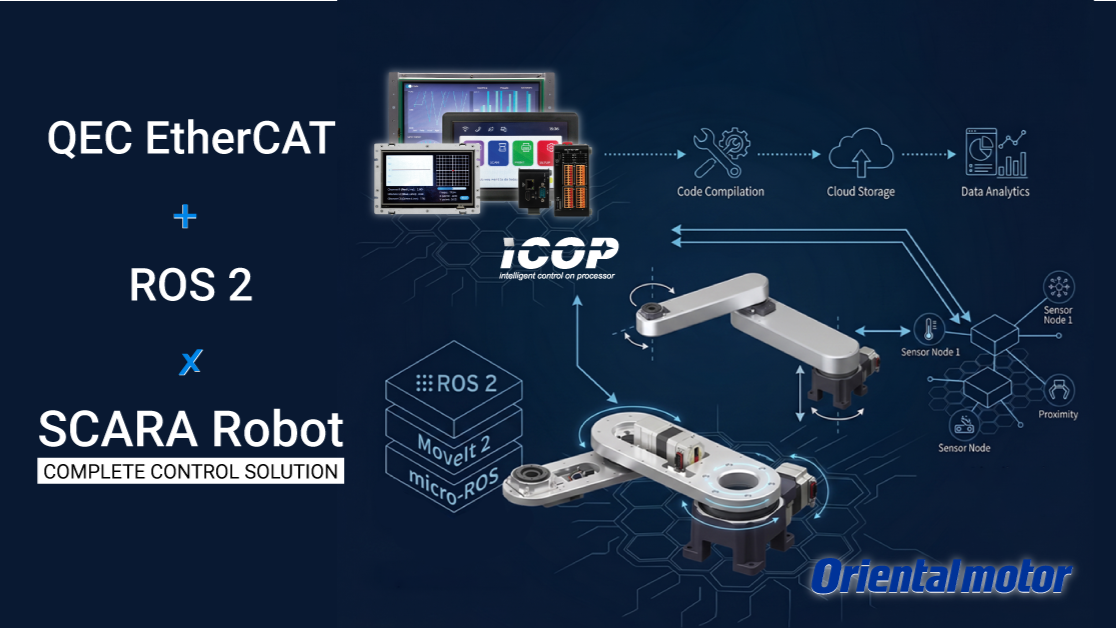

ICOP Technology はこのたび、 ROS 2によるオリエンタルモーター製SCARAロボットの制御について、QEC EtherCAT MDevice プラットフォームを用いた検証を完了しました。MoveIt 2で生成した動作計画をros2_controlとmicro-ROSを介してQECに渡し、リアルタイムでEtherCAT CiA402の位置指令に変換します。オリエンタルモーターのAZ mini EtherCATドライバとSCARAロボットが、各軸を同期させて動作を実行します。また、MoveIt Task Constructor(MTC)を使用したピック&プレースのタスクフローも実装しました。
ICOP からのお知らせ 10月のイベントハイライト